
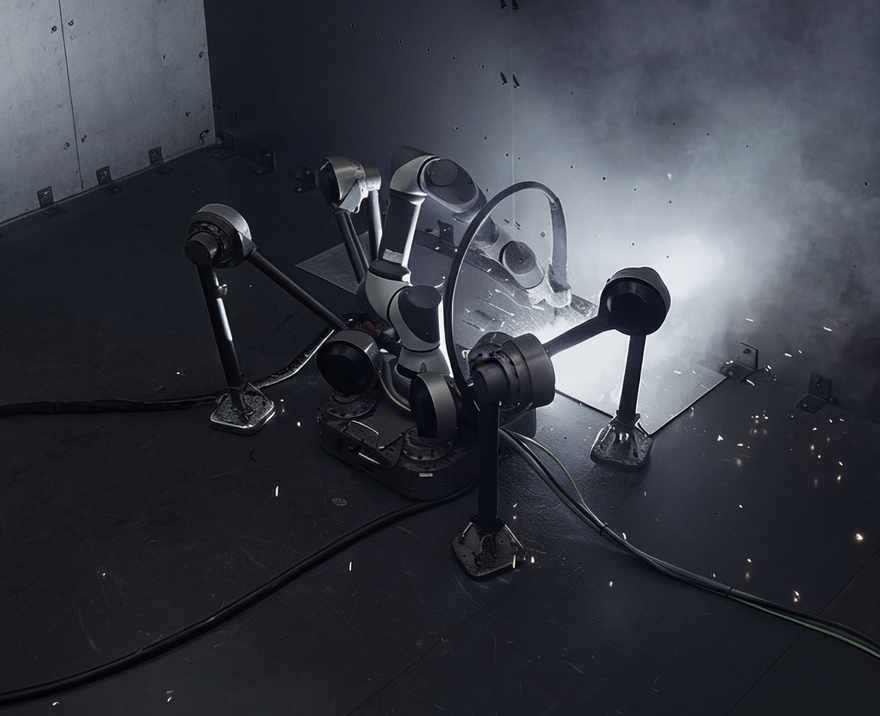
船体里的焊点,不一定在工人能站稳的地方。它可能藏在钢壁高处、顶面,或加强筋围出的狭窄区域。常规焊接设备已经相当成熟,麻烦的是怎样把设备送到那里,并让它在作业时稳稳固定。韩国 Diden Robotics 开发的 Diden Spider,试图把“赶路”和“干活”合成一台机器:它用四条腿跨越障碍,以磁足吸住钢结构,再携带工具完成焊接。
目前关于这款产品的主要公开信息来自 Core77 的一篇报道,多项能力也出自公司说法。下面可以看清它的设计思路,但还不能把这些展示当作完整的工程验证。
关键不是像蜘蛛,而是每一步都能固定
Diden Spider 是一台四足机器人。足式结构使用一个个分立的落脚点移动,不要求地面像轮式或履带式机器那样连续平整。对布满钢壁、顶板和加强筋的船体内部来说,这种结构的价值很直接:机器人可以选择下一只脚落在哪里,并在前往焊点的途中跨过复杂障碍。
真正让它能爬上钢壁的是电控磁足——通过电信号切换机器人与钢制表面的连接状态。据 Core77 报道,它以电脉冲控制磁足吸附或释放;吸住以后不需要持续供电。移动时,机器人依次松开一只脚、换位、重新吸附,其余脚则负责支撑。这个过程很像人在陡峭处攀爬:先确认新的抓点可靠,再转移身体重量。
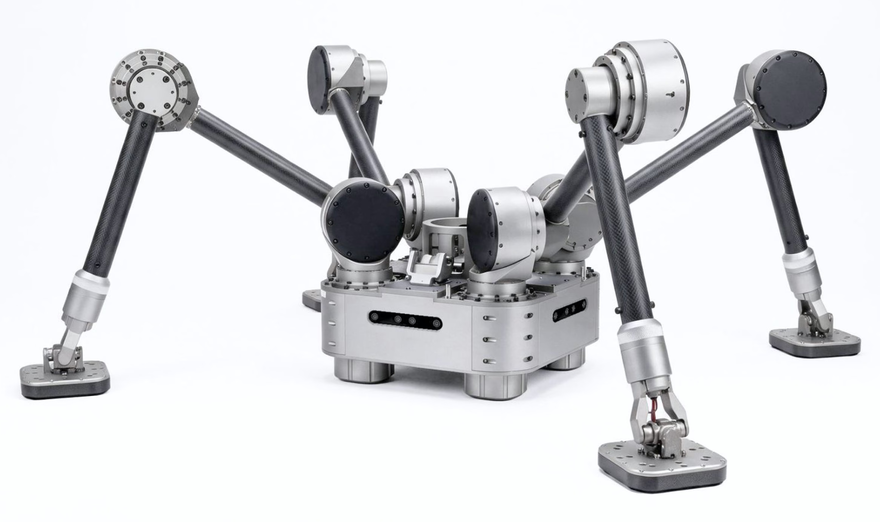
这样的结构让机器人可以附着并移动于地板、墙壁和天花板。更重要的是,磁足不是额外贴上去的附件,而是整套运动方式的一部分:腿决定它能否绕过构件,磁足决定每一步能否固定,中央平台和作业工具则必须在这种姿态下保持可用。
把焊枪送到焊点,才是产品命题
这类系统属于“移动操作”(Mobile Manipulation):机器人一边改变自身位置,一边执行焊接或检查。难点不只是“会走”和“会焊”两项功能同时存在,而是移动平台与工具必须共享定位和稳定性。脚没有站牢,焊接工具就很难稳定;工具和线缆安排不当,又可能反过来妨碍机器人跨越障碍。
Diden Spider 的起点也正是这个问题。据《每日经济新闻》(Maeil Business Newspaper)报道,CEO Kim Jun-ha 创业前做了近一年的市场调查,判断造船业的自动化需求最明确。团队没有重新发明焊接设备,而是把成熟设备当作工具,集中解决“怎样让工具自己抵达焊点”。这解释了它为何采用现在的形态:蜘蛛般的外观只是结果,真实船体里的表面、姿态、障碍和狭窄空间才是结构的出发点。
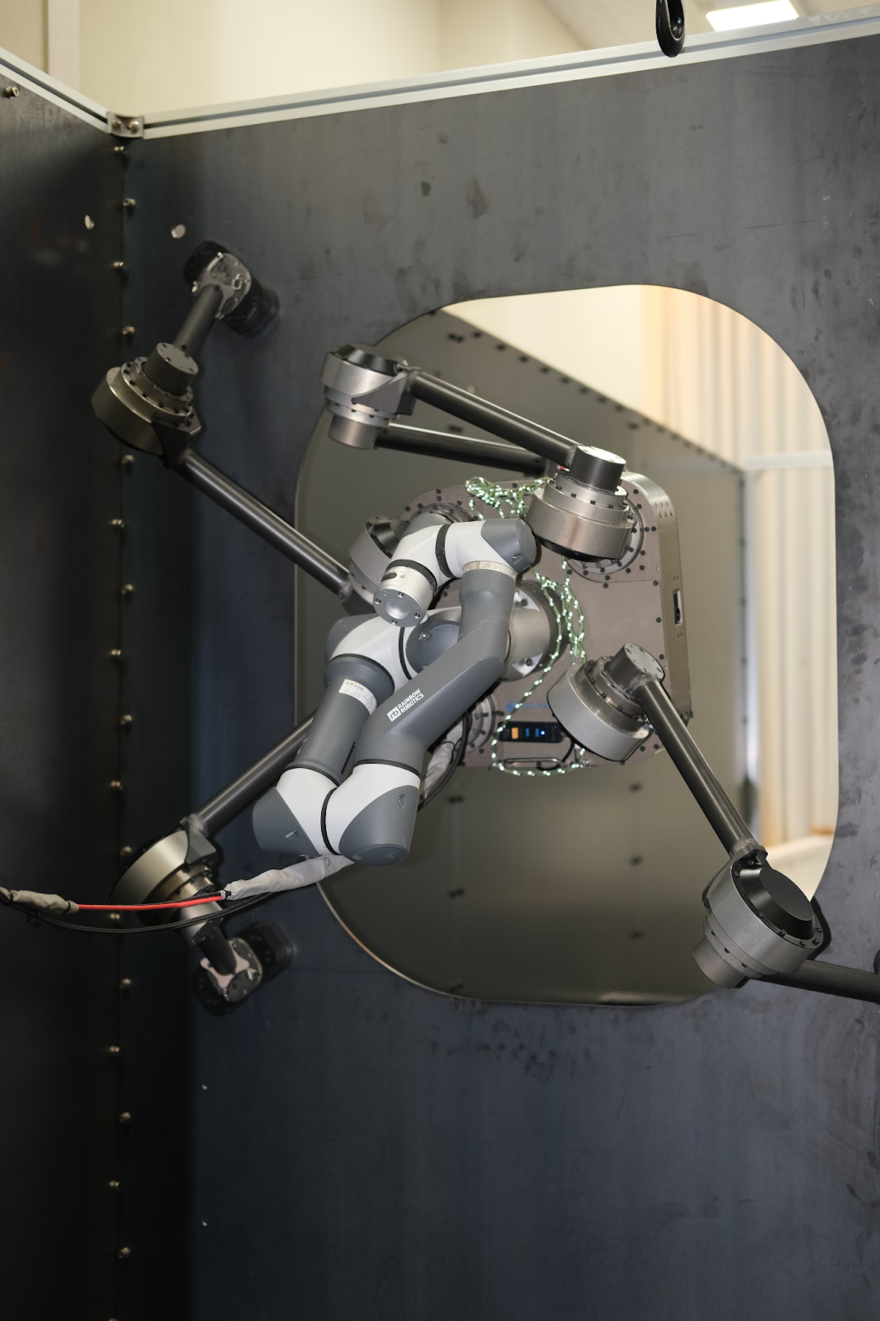
从平整钢板走到真实船体,中间还有一道坎。Diden Robotics 与 KAIST News Center 的材料称,团队借助模拟和离线强化学习预先生成、学习跨越动作;离线强化学习,是让机器人先从已有数据中学习策略,而不是每次都在现场反复试错。到 2025 年,机器人已在造船现场完成跨越纵向加强筋的测试。稳定穿过狭窄的 access hole(船体构件上的通行孔),以及投入焊接、检测、喷涂等实际任务,仍被列为后续研发与部署目标。
值得看的,是结构与工况扣得很紧
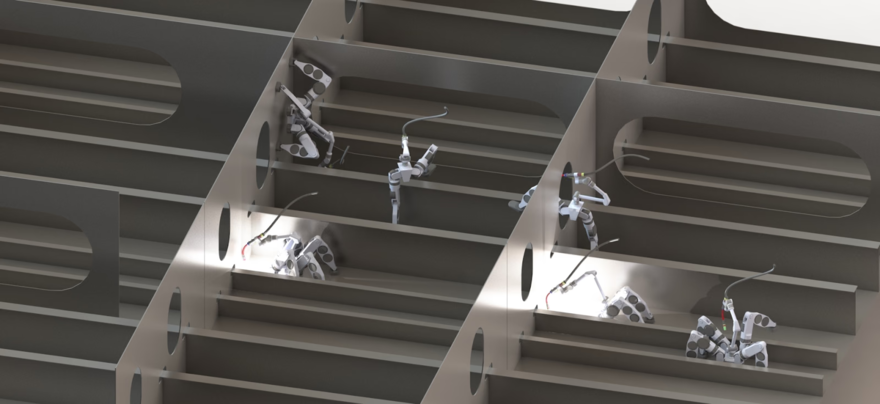
Diden Spider 的看点不是单独某个新零件,而是把攀爬、固定和作业编成一个连续流程。四足负责寻找落脚点,磁足把机器人锁在钢面,中央平台再把焊接工具带到目标位置。Core77 还称,它可用于检查作业。换句话说,这个平台的潜力不只在一把焊枪,而在于把不同工具送到人和普通设备难以抵达的位置。
据同一报道,Diden Robotics 正在三家韩国造船企业开展试验,并已与一家欧洲造船企业签订合同。不过报道没有披露企业名称、合同规模或试验阶段。文中还说公司预计在“明年”启动量产,但这个相对时间依赖原报道日期,目前无法据此确认具体年份。
局限与未知
- 现有材料没有给出焊接质量、负载、续航、移动速度或现场任务完成率,无法判断它与人工或其他设备相比表现如何。
- 磁足失效保护、断电和异常姿态下的安全机制没有披露;“吸附后无需持续供电”也只有单一报道及公司信息支持。
- 画面和试验说明了设计方向,但不等于已经完成规模化部署。它能否长期应对真实船厂的复杂表面、障碍与连续作业,仍要等待更完整的数据。